
掃地機器人明明每天認真跑,地板卻還是有灰塵、寵物毛髮堆在牆角,甚至越掃越有一股說不清楚的霉味——這樣的情境,你是否也經歷過?其實掃地機器人的清潔效果變差,十之八九不是機器壞了,而是維護方式出了問題。這篇文章要帶你從集塵盒、濾網、滾刷到感測器,拆解 4 個最關鍵卻最常被忽略的維護重點,讓你的自動清潔真正發揮作用。
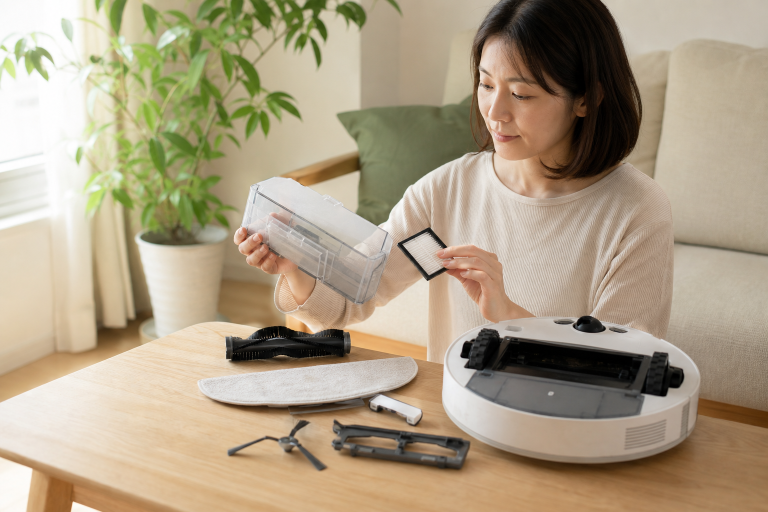
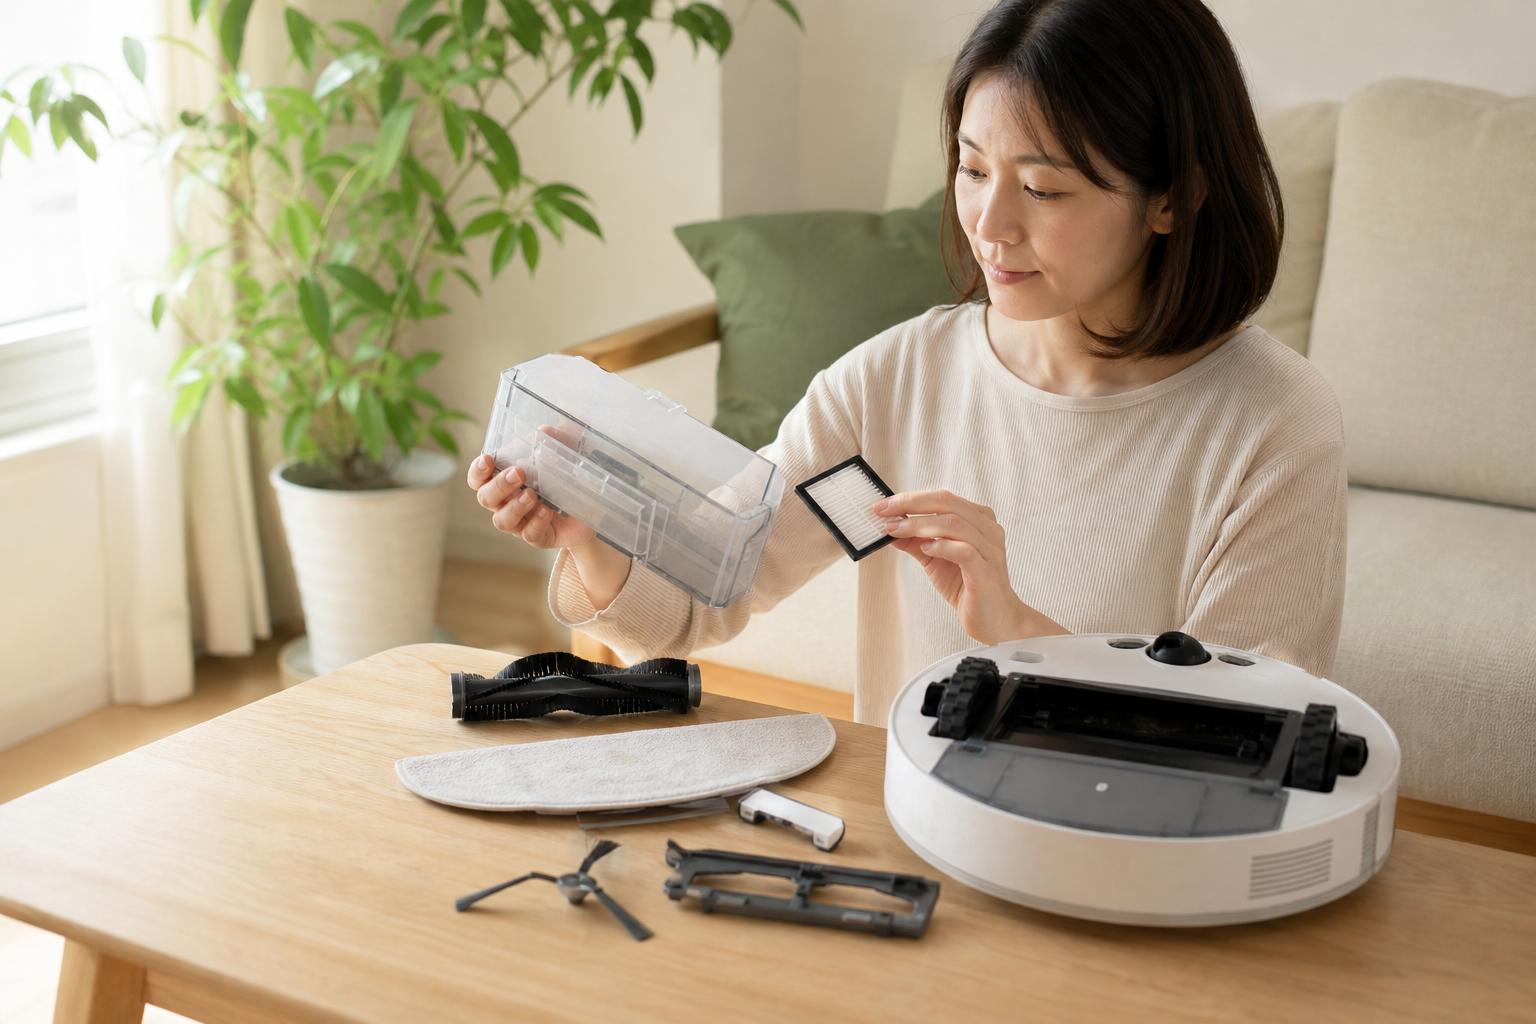
集塵盒清潔:倒掉灰塵只是第一步
很多人以為把集塵盒倒空就算清潔完成,但「看起來空了」和「真的乾淨」是兩件事。集塵盒內壁會殘留細小粉塵、毛屑和皮屑,長期累積不只影響吸力,還會成為細菌和異味的溫床。
建議每使用 3 次就清空集塵盒,每 2 週用清水沖洗一次,並放置在通風處完全陰乾至少 24 小時再裝回機器。這個步驟很多人跳過——濕氣未散就裝回去,反而讓機器在清掃時把霉味帶到整個地板,越掃越難聞。
濾網與 HEPA:最常被遺忘的過濾關卡
濾網是掃地機器人的「肺」,一旦阻塞,吸力會明顯下降,更嚴重的是:原本應該被過濾的細微粉塵,可能反被氣流吹回室內,對過敏體質或家有幼兒的家庭來說影響很大。
維護頻率建議如下:
每 2 週輕拍濾網或用軟毛刷清除表面灰塵;每 3 個月更換一次濾網。若家中有寵物或成員有過敏體質,更換週期應縮短為每 6 週一次。
選購備用濾網時,優先選擇標示「可水洗」的款式,但洗完後務必靜置乾燥至少 12 小時再裝回,否則潮濕的濾網反而會造成吸力減弱與異味問題。
滾刷與邊刷:毛髮纏繞是清潔效率的隱形殺手
滾刷纏滿毛髮,是掃地機器人清潔力下降最常見的原因之一。毛髮和地毯纖維一旦深度纏繞滾刷軸心,不只清不乾淨地板,還可能讓馬達過熱、縮短機器壽命。
建議每週清理一次滾刷,使用機器附贈的小剪刀沿刷軸方向剪斷纏繞的毛髮,再用手拉除。有個實用小技巧:清理時將機器翻面放在白色毛巾上,能清楚看到是否有殘留毛髮或碎屑,確認清除是否徹底。
邊刷的狀態也別忽略:當刷毛彎折超過 1/3 長度,清潔能力已大幅下降,應立即更換。一組備用邊刷通常不貴,建議備著以備不時之需。
感測器清潔:看不見的導航眼,積灰就會「迷路」
如果你的掃地機器人開始出現原地打轉、頻繁撞家具,或是無法順利回到充電座等異常行為,感測器積灰往往是最容易被忽略的原因。
掃地機器人底部的懸崖感測器、側面的牆壁感測器,以及充電座對應的充電感測器,都需要定期清潔。建議每 2 週用乾棉棒輕輕擦拭感測器鏡片,保持鏡面無指紋與灰塵。
特別提醒:家中地板為黑色或深色地毯的用戶,需要更頻繁清潔懸崖感測器。深色表面容易讓感測器誤判為「懸崖」,導致機器頻繁折返、清漏大片區域,甚至直接停機。
充電環境與地圖設定:讓機器人真正看清楚自己家
充電座的位置,直接影響掃地機器人的建圖品質與回充成功率。充電座左右兩側各應保留至少 50 公分的淨空距離,前方則需要 1.5 公尺以上的通道,讓機器順利偵測並對準充電接點。
周邊若有電線、收納籃或其他物品干擾,機器不只容易卡住,還可能導致地圖建立錯誤、清潔路線重複或遺漏死角。建議每季重新建立一次地圖,特別是在搬移家具或重新佈置空間後,能有效提升清潔準確率。
在居家美感上,可以用小型收納盒或電線收納套整理充電座周邊的線材,讓這個角落看起來乾淨俐落,同時也不會讓雜亂的線材干擾到感測器的接收範圍,一舉兩得。
建立維護週期表:把「偶爾想到」變成穩定習慣
維護掃地機器人最難的不是方法,而是記得做。以下是一張簡易頻率對照表,可以直接拍下來存在手機:
每次使用後:確認集塵盒是否需要清空(達 3 次使用量即清空)
每週一次:剪除滾刷纏繞毛髮、檢查邊刷狀態
每 2 週一次:水洗集塵盒並陰乾 24 小時、清灰濾網、棉棒擦拭感測器鏡片
每 3 個月(或 6 週):更換濾網、重新建立清潔地圖
最簡單的執行方式是在手機行事曆設定重複提醒,或是在充電座旁貼一張小標籤,寫上上次保養的日期。把維護動作固定在每週固定的一天(例如週日傍晚),搭配其他家務一起完成,習慣養成後幾乎不需要多花心力。
掃地機器人是一台需要被照顧的家電,定期維護不只讓地板真正乾淨,也能延長機器壽命、減少不必要的維修費用。把這 4 個維護重點落實進你的居家日常,清潔效果會比買一台新機器更立竿見影。
常見問題 FAQ
一般建議每 3 個月更換一次。若家中有養寵物,或家庭成員有過敏體質,建議縮短為每 6 週更換一次,以維持過濾效果與室內空氣品質。
不一定是壞了。吸力下降最常見的原因是濾網阻塞或集塵盒未定期清洗。建議先檢查濾網是否需要清灰或更換,再確認集塵盒有無殘留濕氣,排除維護問題後若仍無改善,再考慮送修。
最常見的原因是感測器鏡片有灰塵或指紋,導致導航失準。建議用乾棉棒輕輕擦拭機器底部和側面的感測器鏡片,每 2 週清潔一次。若清潔後仍有異常,可嘗試重新建立家庭地圖。
充電座應放置在靠牆的平坦地面,左右各留 50 公分淨空,前方保留 1.5 公尺以上的開闊通道,避免電線或雜物干擾感測器。同時建議遠離陽光直射的位置,強光可能干擾充電感測器的對位準確度。